- 产品名称: 六关节机器人
- 适合产品:
- 适合机床:
- 机床要求:
- 适合工艺:
- 机械手配置:
- 生产效率:


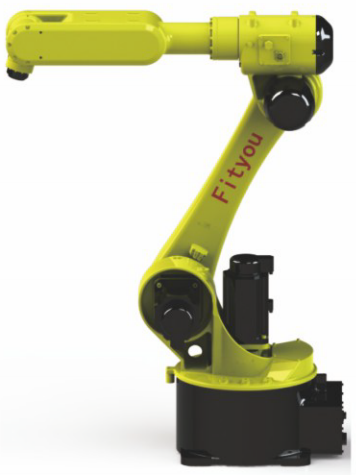
六关节机器人(J1-J6 六轴,模块化机械结构设计)
六关节机器人(Six joint robot)采用六轴串联结构与模块化的机械结构设计,机身、大臂、小臂与腕部由六个关节伺服轴驱动,可在工作空间内完成复杂姿态动作。整机体积小、重量轻,运行速度快、通用性能好,可根据工序更换末端执行器,用于自动冲压锻压、物料搬运码垛、弧焊切割与喷涂等作业。现有 FY-A-V6G10、FY-A-V6G20、FY-A-V6G50、FY-V6G185 等型号,最大工作半径覆盖 R1640mm 至 R2850mm。
| 项目 | FY-A-V6G10 | FY-A-V6G20 | FY-A-V6G50 | FY-V6G185 |
|---|---|---|---|---|
| 最大工作半径 Max Working Radius | R1640mm | R1722mm | R2146mm | R2850mm |
| 自由度 Degree of freedom | 6 | 6 | 6 | 6 |
| 关节速度 J1(°/s) | 170 | 170 | 160 | 100 |
| 关节速度 J2(°/s) | 160 | 165 | 160 | 90 |
| 关节速度 J3(°/s) | 180 | 170 | 130 | 95 |
| 关节速度 J4(°/s) | 330 | 360 | 255 | 130 |
| 关节速度 J5(°/s) | 360 | 360 | 260 | 13 |
| 关节速度 J6(°/s) | 600 | 600 | 354 | 200 |
| 关节范围 J1 | ±165° | ±175° | ±180° | ±180° |
| 关节范围 J2 | +80~-135° | +64~-142° | +70~-130° | +10~-150° |
| 关节范围 J3 | +165~-75° | +165~-73° | +165~-75° | +90~-83° |
| 关节范围 J4 | ±180° | ±178° | ±360° | ±360° |
| 关节范围 J5 | ±130° | ±132° | ±115° | ±120° |
| 关节范围 J6 | ±360° | ±720° | ±450° | ±360° |
| 重量 Weight | 190Kg | 220Kg | 550Kg | 1110Kg |
| 重复定位精度 Position repeat accuracy | ±0.05mm | ±0.06mm | ±0.08mm | ±0.20mm |
| 工作温度 Working Temperature | 0~45℃ | 0~45℃ | 0~45℃ | 0~45℃ |
表中参数为各型号标准配置数值,实际选型需结合工件图纸、夹具重量与现场布置确定。