- 产品名称: 四关节机器人
- 适合产品:
- 适合机床:
- 机床要求:
- 适合工艺:
- 机械手配置:
- 生产效率:


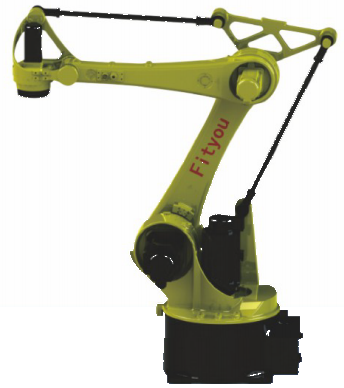
四关节机器人(机身、大臂、小臂与腕部四轴结构,模块化机械结构设计)
四关节机器人(Four joint robot)采用四轴结构与模块化的机械结构设计,机身、大臂、小臂与腕部由伺服电机驱动,动作灵巧、运行速度快。整机性能稳定、通用性能佳,可按工序配置末端执行器,用于自动冲压锻压、物料搬运码垛、弧焊切割与喷涂等作业。现有 FY-A-V6G15、FY-A-V6G30 型号,最大工作半径分别为 R1625mm 与 R2800mm。
| 项目 | FY-A-V6G15 | FY-A-V6G30 |
|---|---|---|
| 最大工作半径 Max Working Radius | R1625mm | R2800mm |
| 自由度 Degree of freedom | 6 | 4 |
| 关节速度 J1(°/s) | 210 | 120 |
| 关节速度 J2(°/s) | 165 | 110 |
| 关节速度 J3(°/s) | 155 | 105 |
| 关节速度 J4(°/s) | 400 | 330 |
| 关节范围 J1 | ±165° | ±178° |
| 关节范围 J2 | +40~-85° | +42~-85° |
| 关节范围 J3 | +15~-70° | +85~-55° |
| 关节范围 J4 | ±360° | ±360° |
| 重量 Weight | 180Kg | 1100Kg |
| 重复定位精度 Position repeat accuracy | ±0.07mm | ±0.20mm |
| 工作温度 Working Temperature | 0~45℃ | 0~45℃ |
表中技术指标按产品样本标注,具体轴数、臂展与配置以订货技术协议为准。